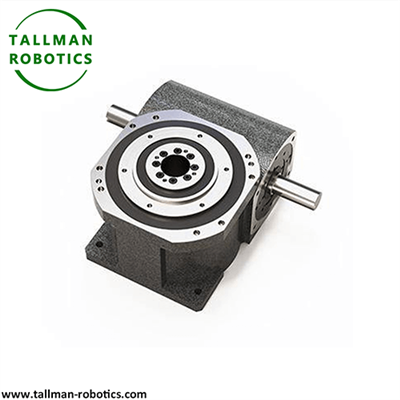
DA Cam Indexer näme?
DA Cam Indexer, Dik Şaf Ykjam Kam Indeksirleme Sürüji bölümi.
DA kamera indekseri, dik gurnama awtomatlaşdyryş ssenarileri üçin wertikal şahly ykjam kamera indeksleýji sürüjidir. Gorizontal DF, DE we DS indeks görkeziji modellerinden tapawutly dik çykyş şahasynyň ýerleşişini görkezýär. Üznüksiz motor aýlanyşyny yzygiderli dik dik stansiýa indeksine öwürýär. Mundan başga-da, durnukly statiki ýerleşiş üçin mehaniki özbaşdak - gulplanan - saklaýar. Wertikal köp - stansiýa awtomatlaşdyrylan enjamlar üçin - tygşytlaýjy ýadro diskini ýerine ýetirýär.
Esasy gurluş düzümi
Ilki bilen, indeks görkeziji dik dik dik çykaryjy şahany esasy düzülişi hökmünde kabul edýär. Siklikli geçiş üçin takyk silindr görnüşli kameralary enjamlaşdyrýar. Bu aralykda, köp - nokady birleşdirmek üçin deň paýlanan rolikli týuretleri gurýar.
Mundan başga-da, dik güýç goldawy üçin dik ýük podşipniklerini birleşdirýär. Mundan başga-da, içerki komponentleri goramak üçin ykjam möhürlenen jaýlary ulanýar. Ahyrynda, dikligine gurnamak üçin aşaky gurnama esaslaryny saklaýar.
DA görnüşi, adatça DT görnüşi bilen deňeşdirilende, Cam Indexer-iň kiçi seriýasy bolup, esasy tapawudy:
|
Aýratynlyklary |
DA görnüşi Kam indekseri |
DT görnüşi Kam indekseri |
|
gurluş dizaýny |
Ykjam, ýeňil |
agyr - borç, ýokary berklik |
|
ýük göterijiligi |
Pes (<500Nm) |
Loadokary ýük (müňlerçe Nm çenli) |
|
Bölümiň takyklygy |
Ar 30 ark sek (arcseconds) |
Ar 15 ark sek (has ýokary takyklyk) |
|
Tizlik |
Highokary tizlik üçin amatly (100RPM + çenli) |
orta we pes tizlikler (köplenç<60RPM) |
|
Adaty programmalar |
ýeňil awtomatlaşdyryş enjamlary, |
Elektron gurnama we gaplaýyş enjamlary üçin agyr - nobat maşyn gurallary |
Ine, bu sahypada, Cam Indexer-iň öňdebaryjy öndürijisi bolan TallMan Robotics-den DA Cam Indexers-i hödürleýäris, maglumatlar sahypasyny, önümçilik suratlaryny, wideolary aşakdaky ýaly görersiňiz:
Şeýle hem, has köp taslamany görüp ýa-da Youtube tarapyndan wideo galereýamyza girip bilersiňiz:https://www.youtube.com/@tallmanrobotics
|
Model |
70DA |
90DA |
110DA |
150DA |
190DA |
230DA |
330DA |
450DA |
|
Gabat gelýän motor güýji (KW) |
0.12/0.15 |
0.15/0.2 |
0.4/0.75 |
0.75/1.5 |
1.5/2.2 |
2.2/3.7 |
3.7 |
5.5 |
|
DA (MM) |
17 |
34 |
45 |
57 |
100 |
127 |
100 |
120 |
|
Rugsat berilýän çykyş radial ýük (kgf) |
316 |
500 |
700 |
1200 |
1840 |
2800 |
3560 |
4850 |
|
Rugsat berilýän çykyş eksenel ýük (kgf) |
142 |
215 |
350 |
700 |
920 |
1300 |
3430 |
4160 |
|
Indeksirlemegiň takyklygy (Arc sek) |
±30 |
±30 |
±30 |
±30 |
±30 |
±30 |
±30 |
±30 |
|
Agramy (kg) |
15 |
28 |
42 |
86 |
185 |
285 |
1000 |
1600 |
|
Wokzal belgileri |
2,3,4,5,6,8,10,12,15,16,20,24,30,32,36,40,48 |
|||||||
|
Gurnama ýüzügi |
Surat çekmäge serediň |
|||||||
|
Giriş şahasynyň tizligi (RPM) |
5 ~ 400 (Hakyky ýükleme çenli) Pls ýokary tizlik ulanýan bolsa öňünden habar beriň |
|||||||
|
Bellik: Gurşun |
2-12 stansiýa R1 ýeke gurşun |
|||||||


Tehniki aýratynlyklary we funksional artykmaçlyklary
|
Haryt |
Tehniki aýratynlyk |
Esasy funksiýa |
Programmanyň artykmaçlygy |
|---|---|---|---|
|
Layout dizaýny |
Dik dik şahanyň gurluşy |
Wertikal ugur stansiýasynyň kommutasiýasyny amala aşyryň |
Ykjam enjamlaryň ýerleşişi üçin keseligine boş ýer tygşytlaň |
|
Geçiriş tertibi |
Köp - nokat rolikli kamerany birleşdirmek |
Aralyk aralyk indeksirleme hereketini beriň |
Wertikal sikl operasiýasy wagtynda pes yrgyldy |
|
Positionerleşiş ýerine ýetirijiligi |
Miras mehaniki öz-özüni - gulplamak |
Indeksirlenenden soň dik şahanyň ýagdaýyny gulplaň |
Wertikal iş ýagdaýlarynda pozisiýadan gaça duruň |
|
Gurluş aýratynlygy |
Toplumlaýyn ykjam dik çarçuwa |
Dik enjamlary ýygnamak talaplaryny uýgunlaşdyryň |
Wertikal modully awtomatlaşdyryş önümçilik liniýalaryna gabat geliň |
Freygy-ýygydan soralýan soraglar
1-nji sorag: DA kamera indeksini DE, DF we DS görkezijilerinden näme tapawutlandyrýar?
DA kamera görkezijisi dik gurnamak üçin aýratyn dik şahanyň dik ýerleşişini kabul edýär. Beýleki esasy modeller gorizontal çykyş gurluşlaryny ulanýarlar. Bu dik dizaýn space- çäkli dik enjamlara laýyk gelýär we keseligine görkezijileriň goldap bilmeýän dik ugurly stansiýa geçişine düşünýär.
2-nji sorag: Wertikal şahanyň gurluşy durnukly indeksirleme işini üpjün edip bilermi?
Hawa. Indeksator dik stresleri deňleşdirmek üçin ýörite dik ýük podşipniklerini düzýär. Köp - nokatly kamera rolikli dik dik iş basyşyny ýaýradýar. Uzyn - möhletli dik aýlaw işinde takyk ýerleşişini we tekiz hereketini saklaýar.
3-nji sorag: DA kamera indeksine haýsy ssenariýalar laýyk gelýär?
Dik gaplama we doldurma enjamlaryna, dik komponent synag enjamlaryna, kiçi dik gurnama stansiýalaryna, dik modul awtomatlaşdyryş enjamlaryna we dik gurnama ýerleşişini talap edýän aralyk indeksleme ssenarilerine laýyk gelýär.
4-nji sorag: Ykjam dik dizaýn indeksiň geçiriş işine täsir edýärmi?
No.ok. Optimallaşdyrylan silindr görnüşli kamera egrisi doly hereket logikasyny saklaýar. Möhürli ykjam gurluş içerki geçiriş böleklerini goraýar. Bahalandyrylan iş şertlerinde yzygiderli indeksirlemegiň takyklygyny we iş durnuklylygyny saklaýar.
5-nji sorag: DA kamera indeksiniň esasy programma çäklendirmeleri haýsylar?
Diňe dik gurnamany we aralyk indeksirleme hereketini uýgunlaşdyrýar. Gorizontal ýerleşişi ýa-da özbaşdak aýlanmagy goldap bilmez. Bu agyr - wertikal täsiri gaýtadan işlemegiň ssenarilerine laýyk däl ýeňil we orta ýüklere degişlidir.
Gyzgyn bellikler: kamera görkezijisi, Hytaýda kamera görkezijileri öndürijiler, üpjün edijiler, zawod